
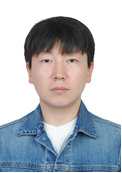
| 丁实兴 高端装备与具身智能前沿交叉研究中心主任 硕士生导师 学位:工学博士 毕业院校:燕山大学 办公地点:西三楼218 联系方式:sxding@zzuli.edu.cn |
教育背景
2016.09—2023.6,燕山大学,机械电子工程,博士 2012.09—2016.6,燕山大学,机械电子工程,学士 |
研究方向
| 系泊机器人、并联机器人、凿岩机器人、人形机器人、具身智能、智能控制 |
研究概况
| 主要从事以并联机器人为主的多机器人系泊系统设计、建模与控制、凿岩机器人控制等研究,相关学科有机器人学、机器人控制理论、并联机构理论、流固耦合水动力等。 |
教授课程
| 《机器人操作系统原理与应用》、《互换性与测量技术》等 |
科研项目
[1]变海况多系泊机器人系统驱动力适配与并行复合减摇控制,国家自然科学基金青年基金项目,2025-2027, 30万,主持 [2]复杂工况凿岩台车智能进准作业关键技术及应用,河南省重点研发项目,150万,2024-2026,参与 [3]多长悬臂凿岩机器人定位控制残余振动消减技术研究,河南省科技攻关基金项目,2025-2026, 主持 [4]变工况多系泊机器人驱动力适配与分解协调减摇控制关键技术,河南省科技攻关基金项目,2026-2027,10万,主持 |
论文专著与专利
1.串并混联船舶系靠泊装置,发明专利,2021。 2.含高低频双驱动单元的两转一移三自由度调姿隔振平台,发明专利,2017。 3.多并联机器人动力学在线辨识系统V1.0 4.Shixing Ding; Tieshi Zhao※; Feng Gao; Zhaofeng Tang; Bingqi Jin. Research on a motion-inhibition fuzzy control method for moored-ship with multi-robot system. Ocean Engineering.2022, (Mar.15):248. SCI 2区 5.Shixing Ding; Tieshi Zhao※; Wei Zhang; Feng Gao; Baojun Zhu; Zhaofeng Tang. Motion-inhibition control of a multi-robot mooring system using an actuating force fuzzy control method. Ocean Engineering.2022. SCI 2区 6.Tieshi Zhao※, Shixing Ding, Feng Gao, Hui Bian, Chang Wang, Xuehan Xu, Ke Hu. Research on a novel robot mooring system based on the dual-parallel elastic under-actuated mechanisms. Applied Ocean Research. 2022(119-):119.SCI 2区 7.Baojun Zhu; Tieshi Zhao; Zhaofeng Tang; Shixing Ding; Erwei Li; Hierarchical coupling control of cable-driven multi-loop crane for underactuated positioning, International Journal of Mechanical Sciences, 2023, 259: 108620SCI 1区 8.Zhi Niu, Tieshi Zhao; Yanzhi Zhao, Shixing Ding. Design and Analysis of the Measurement Characteristics of a Bidirectional-Decoupling Over-Constrained Six-Dimensional Parallel-Mechanism Force Sensor, Sensors, 2017, 17(9):1985-. 9.Xingyu Zhao; Tieshi Zhao; Xuehan Xu; Shixing Ding. Kinematic analysis and dimensional synthesis of a three-degrees-of-freedom hybrid-drive parallel mechanism[J]. ARCHIVE Proceedings of the Institution of Mechanical Engineers Part C Journal of Mechanical Engineering Science 2018, 1989-1996 (vols 203-210), 233:095440621879797. |
荣誉获奖
[1]第十九届"挑战杯"2025年度中国青年科技创新"揭榜挂帅"擂台赛,一等奖。 [2]2024年中国商业联合会科学技术奖,一等奖,第六。 [3]2025年河南省科技进步奖,二等奖,第八。 [4]2025年河南省教育厅科技进步奖,一等奖,第八。 |